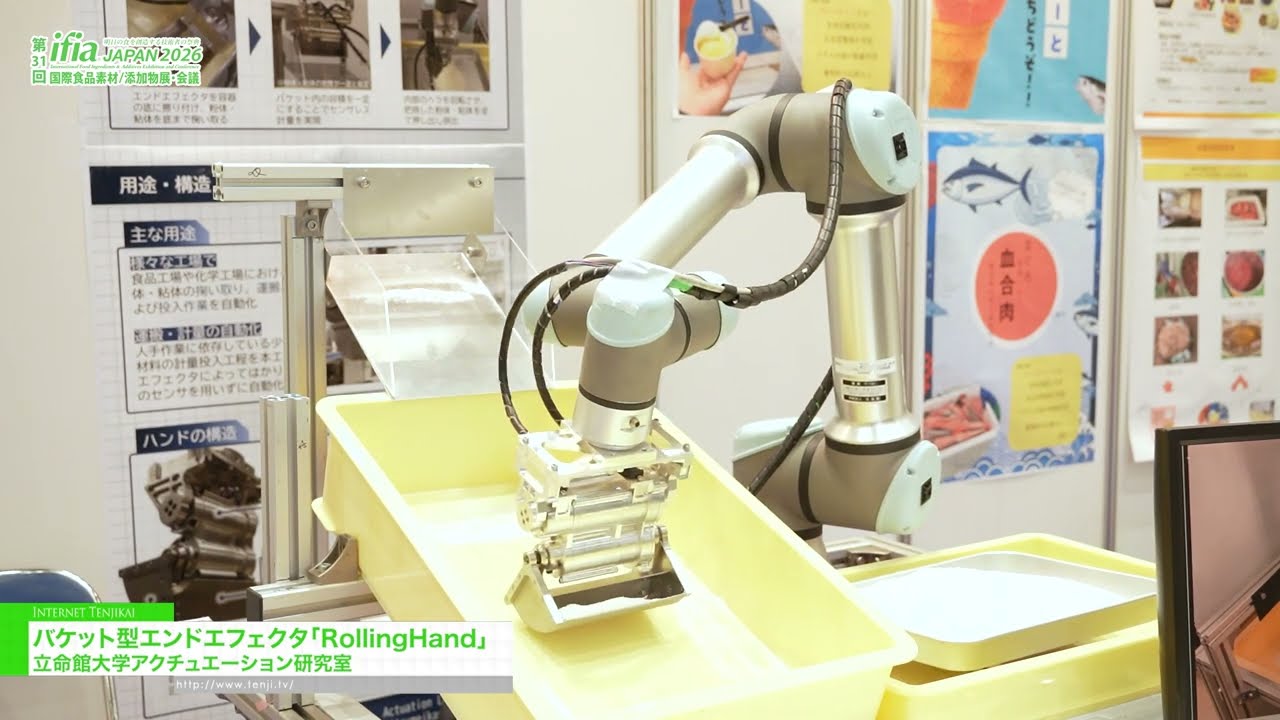
El Laboratorio Kakogawa de la Universidad Ritsumeikan está desarrollando tecnología de manos robóticas para automatizar los procesos de alimentación de materiales en polvo en las industrias alimentaria y química.
En las plantas de fabricación, las tareas de medición y suministro de materias primas en polvo siguen dependiendo en gran medida del trabajo manual, por lo que la reducción de mano de obra y el suministro preciso de cantidades constantes representan desafíos importantes.
El laboratorio ha desarrollado un efector final basado en una estructura flexible denominada Rolling Hand, capaz de recoger material desde el fondo de un recipiente y capturar rápidamente una cantidad determinada, con el objetivo de mejorar la eficiencia de la automatización en las fábricas de alimentos.
Desafíos que Resuelve
FAQ
¿Cuáles son las características de Rolling Hand?
¿Para qué aplicaciones se desarrolló esta tecnología?
¿En qué se diferencia de los métodos convencionales?
Ver Transcripción del Video
Somos el Laboratorio Kakogawa de la Universidad Ritsumeikan.
Hemos desarrollado un efector final denominado Rolling Hand, que constituye la parte de la mano de un robot diseñada para capturar cantidades definidas de materiales en polvo para la industria alimentaria, y nos gustaría presentarlo.
Actualmente, muchos procesos de alimentación de materias primas, especialmente materiales en polvo utilizados en las industrias alimentaria y química, siguen dependiendo en gran medida del trabajo humano. Por ello, buscamos automatizar estas operaciones.
Una de las características de este sistema es su capacidad para recoger material desde el fondo de recipientes que contienen polvo.
Los robots industriales convencionales suelen evitar el contacto con objetos porque se considera una acción de riesgo. Sin embargo, la mano robótica que hemos desarrollado cuenta con una estructura flexible que le permite alcanzar el fondo del recipiente y recoger el material.
Otra característica importante es su capacidad para capturar una cantidad constante. Mediante la limitación del volumen interno de un recipiente con forma de cubo y la incorporación de un movimiento de nivelación desde la parte superior, desarrollamos este efector final inspirado en la forma en que las personas utilizan cucharillas o cucharas medidoras.
El material se recoge, se nivela, se dosifica en una cantidad fija y posteriormente se introduce en el equipo de procesamiento.
En comparación con los sistemas convencionales que utilizan equipos de pesaje para realizar mediciones cuantitativas, este sistema permite completar la operación con mayor rapidez.
Actualmente colaboramos con una empresa emergente que utiliza sistemas de este tipo para medir materias primas destinadas al envío, y continuamos avanzando en el desarrollo con vistas a su comercialización.
Si está interesado en esta tecnología o iniciativa, visite el sitio web del Laboratorio Kakogawa dentro del Actuation Laboratory de la Universidad Ritsumeikan, donde encontrará información de contacto.
Muchas gracias.
Contáctenos
